Home · 成功案例 · 专利
成功案例
← 返回列表专利 · 韩国 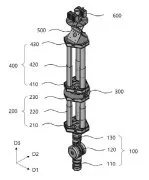
代表图
折叠式混合驱动软体机器人手臂、其控制系统及折叠式混合驱动软体机器人手臂的控制方法
접이식 하이브리드 구동 소프트 로봇 팔, 이의 제어 시스템 및 접이식 하이브리드 구동 소프트 로봇 팔의 제어 방법
- 分类
- 专利 (韩国)
- 申请号 · 申请日
- 10-2022-0175237 · 2022.12.14
- 注册号 · 授权日
- 10-2844863 · 2025.08.06
- 国际专利分类 (IPC)
- B25J-018/00
- 权利要求数
- 12项
- 权利状态
- 已注册