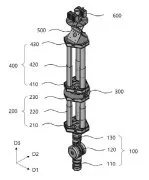
Foldable hybrid-drive soft robot arm, control system therefor, and control method thereof
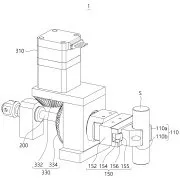
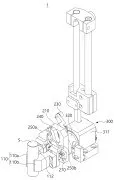
접이식 하이브리드 구동 소프트 로봇 팔은 베이스부, 상기 베이스부에 연결되고, 상기 베이스부로부터의 길이 및 상기 베이스부와 이루는 각도가 조절되는 제1 접이식 링크, 및 상기 제1 접이식 링크에 연결되고, 상기 제1 접이식 링크에 대해 일 방향으로 각도가 조절되는 제1 접이식 관절을 포함한다.